泡茶不洒、冲咖啡不慌……中国移动开源Open-RAIL,让机器人动作精度提升两个数量级
9月17日以来,南宁国际会展中心B2展厅里,中国移动展台前围满了观众。一台中式茶道机器人正提壶注水、出汤分茶,盏中是广西本地的六堡茶;几步之外的另一台机器人取杯、放置、按键,把一杯现磨拿铁递到观众手上。这两台机器人的背后,跑的正是同一套开源框架——Open-RAIL。
9月16日,中国移动正式向全球开源具身智能通用框架Open-RAIL。这是行业内首个连接视觉语言动作模型(VLA)/世界动作模型(WAM)与不同机器人本体的通用工程底座,同步登录“焕新社区”、GitHub、Gitee三个平台。企业和开发者可基于该框架自由使用、修改并集成到自有产品中。
17步茶艺与90秒咖啡:从“会表演”到“能干活”
今年东博会,具身机器人的演示从表演类动作拓展到了实际作业。中国移动展台上的这两台机器人,正是这一方向的现场样本。
先看泡茶。茶叶是颗粒物,舀取既要准确,又不能洒落、不能破坏叶片形态;注水要控制在毫升级,多一分就会溢杯;从投茶、冲泡、出汤到分茶,一套流程要走17步,任何一步的微小位姿偏差都会往后累积。记者在现场看到,泡完一整套茶艺全流程约2分钟,全程无需人工干预,舀取洒落率控制在5%以下。
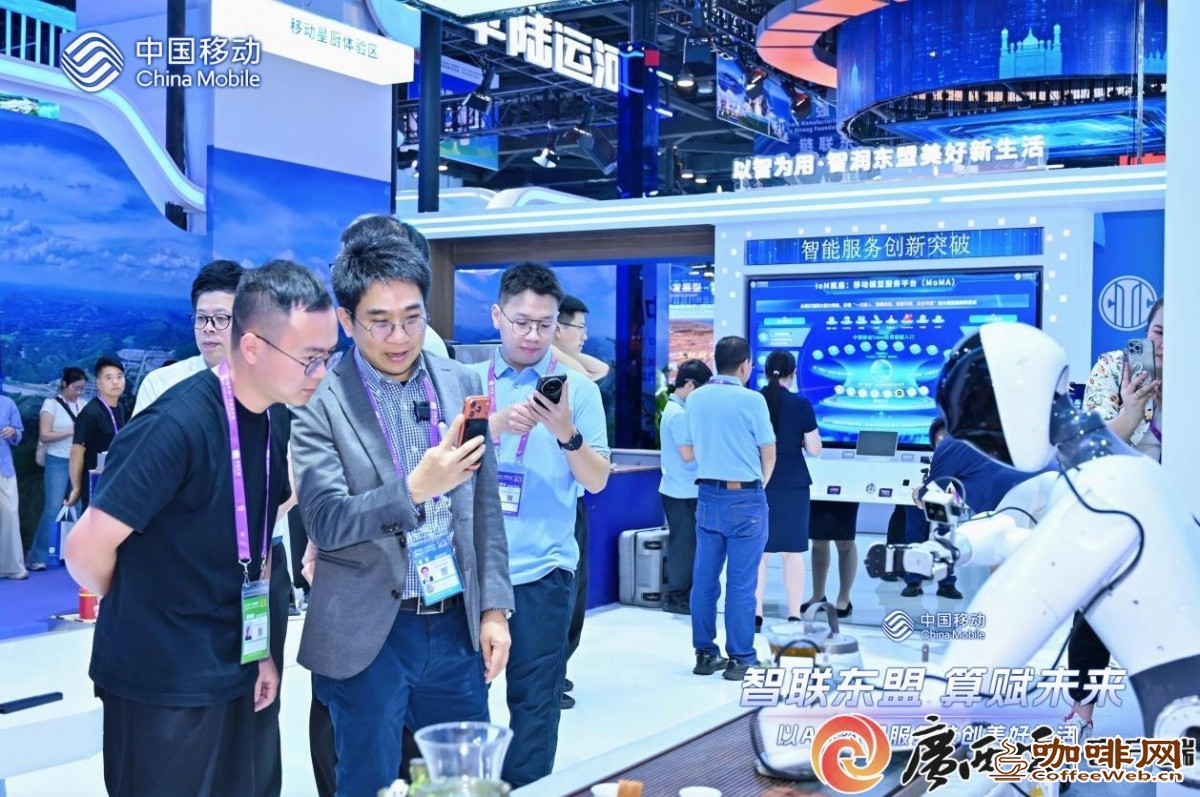
观众在中国移动展台观看茶艺机器人演示。中国移动供图
再看做咖啡。抓杯、放置、按键、等待出品、取杯转移,全部由一台机器人独立完成,没有为其中任何一步单独编写控制逻辑。从接到订单到成品出杯,全程约90秒。
等待咖啡萃取时机器空着,它就去做冰淇淋、把冰取好,回来时咖啡正好萃取完成——不用干等,出餐自然就快。
茶不晃、咖啡不洒:开源Open-RAIL,稳住每一步
模型“想”得慢,机器人却动得急:大模型按秒级输出动作,机器人的控制回路却以毫秒为单位持续下发指令,两者节奏相差数十倍;模型给出的又是一个个离散的动作点,点与点之间没有过渡,落到真机上,就是接缝处的抖动和冲击。
Open-RAIL解决的正是这个问题。它让观测、推理、控制各自独立运行、互不等待,把离散的动作点还原成连续轨迹,再让新一段动作从机器人当前的位姿、速度平滑地“接”进来——这样茶杯里的水才不晃,咖啡送到观众手上才不会洒。经平滑处理后,机器人关节加速度标准差从10+ rad/s 降至0.1 rad/s,下降两个数量级,动作更平滑、冲击更小。
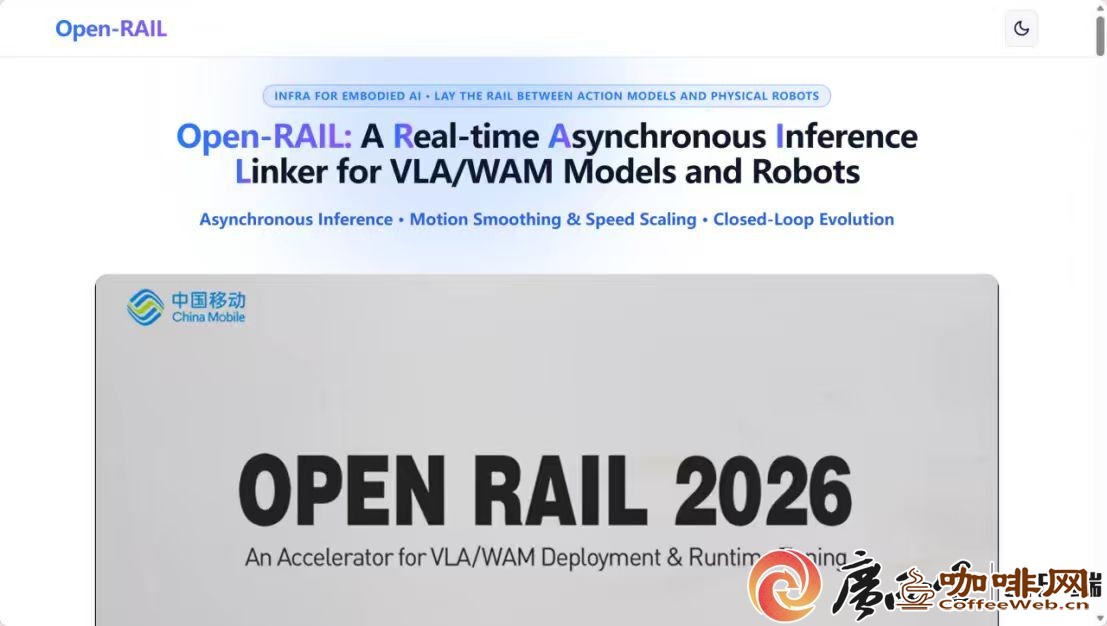
OPEN-RAIL框架开源主页。中国移动供图
目前,Open-RAIL已适配4 款异构机器人、支持10 个主流VLA/WAM模型,新模型接入的适配代码通常在50-100行以内。
中国移动有关人员介绍,该公司在具身智能上已形成覆盖模型、数据、本体、平台、网络的完整技术布局,下一步,中国移动将继续围绕模型适配、数据采集与在线评估完善框架能力,让具身智能更快走向真实场景,服务中国—东盟人工智能合作。